TEMA BROJA
Gordana Tomljenović
Robotika / Medicina i roboti
(R)evolucija robotskog asistenta
Biomedicinsko inženjerstvo je u proteklim decenijama razvilo niz sofisticiranih robotskih uređaja koji pomažu pri hirurškim zahvatima. Smatra se, međutim, da će oblast medicinske robotike biti ključni pokretač tehnološkog napretka i u ovom veku, što bi moglo u potpunosti da izmeni globalno zdravstvo
Od prve primene robota u medicini,1983/1985. godine, medicinska robotika je u protekle četiri decenije izrasla u specijalizovanu oblast biomedicinskog inženjerstva koja razvija mašine za pomoć u hirurškim operacijama, u rehabilitaciji pacijenata i mnogim drugim procesima svakodnevnog rada zdravstvenih ustanova. Zasad, ovi sistemi nisu namenjeni da zamene medicinske stručnjake već isključivo da poboljšaju njihovu preciznost, izdržljivost i efikasnost. U robotskoj (robotski potpomognutoj hirurgiji), na primer - koja je i u široj javnosti najpoznatija upotreba robotike u medicini - osnovni cilj je da se prevaziđu određena ograničenja minimalno-invazivne hirurgije i da se poboljša radni kapacitet (preciznost ruke, pre svega) hirurga koji izvodi operaciju. U robotizovanoj minimalno invazivnoj hirurgiji, hirurg daljinski upravlja tzv. manipulatorom (uređajem koji nema direktan fizički kontakt sa operaterom) ili kompjuterski kontroliše sistem za izvođenje hirurške intervencije, što je omogućilo da se operacije izvode na daljinu… Sa primenom veštačke inteligencije koja je u srži svih ovih promena, medicinska robotika evoluira ka još većoj efikasnosti i preciznosti, ali pre svega ka punoj automatizaciji i autonomnosti.
PIONIRSKA BEOGRADSKA ŠAKA |
Iako je zabeleženo da primena medicinske robotike u kliničkoj praksi započinje u devetoj deceniji 20. veka, u Kanadi i SAD, svetski pioniri medicinske/protetske robotike zapravo su beogradski stručnjaci, profesori Rajko Tomović i Miodrag Rakić sa Elektrotehničkog fakulteta Beogradskog univerziteta, i istraživači sa Instituta „Mihajlo Pupin”, koji su davne 1963/1964. godine, u nekadašnjoj Jugoslaviji, razvili model prve multifunkcionalne protetičke robotske šake sa „čulom dodira“. Dizajniranjem prve (antropomorfne) bioničke proteze - prva autonomne petoprsne robotske šake sa spoljašnjim napajanjem, koja je opremljena mioelektričnom kontrolom i senzornom povratnom spregom - beogradski inženjerski tim je postavio temelje za razvoj bionike, biomehatronike i rehabilitacionog inženjerstva. Beogradska šaka je i globalno prepoznata kao prva veštačka šaka sposobna da replicira ljudske manipulativne pokrete u robotici, i smatra se jednim od najvažnijih pionirskih poduhvata u oblasti robotike. O tome svedoči i činjenica da je jedan originalni model ovog ranog bioničkog uda deo stalne kolekcije MIT muzeja u Bostonu, kao deo robotske ruke MA-3, posvećene ranim istraživanjima veštačke inteligencije, i ključni je artefakt pionirskih napora da se ljudski biološki signali integrišu sa veštačkom inteligencijom.
Beogradska šaka funkcioniše uz pomoć elektromotora sa spoljašnjim napajanjem, pri čemu se pokreti prstiju kontrolišu sistemom senzorske povratne sprege, a mioelektrični signali se primaju iz zdravog dela ruke korisnika. Integrisani senzori pritiska smešteni su u jastučiće prstiju, što šaci omogućava da reaguje na spoljašnje nadražaje i primeni tačnu količinu pritiska, i to za dve tehnike hvatanja predmeta, za precizno hvatanje prstima, i za puno obuhvatanje manjih predmeta; mioelektrična (mišićno-električna) kontrola izvođenja pokreta šake posredovana je signalima iz bicepsa korisnika proteze.
“Beogradska šaka” nastala je sa idejom da se koristi u kliničke svrhe, ali se od toga odustalo zato što ju je glomazan spoljašnji sistem napajanja činio nepraktičnom, komplikovanom i preskupom za serijsku proizvodnju i medicinsku upotrebu. Ali, teorijski i mehanički principi robotike koje je ustanovila Beogradska šaka pokazali su se kao revolucionarni, i tokom proteklih decenija su oblikovali biomimetičku robotiku i razvoj proteza širom sveta.
U MIT muzeju u Bostonu, robotsko remek-delo beogradskih stručnjaka izloženo je kao deo „Robotske ruke MA-3“, pionirskog projekta američkog matematičara i kompjuterskog stručnjaka Marvina Minskog, koji 60-tih i 70-tih godina prošlog veka „Beogradsku šaku“ uključio u svoje studije veštačke inteligencije i robotike. Robotsku ruku MA-3 Minski je razvio sa kolegama, prof. Rajkom Tomovićem i prof. Sejmurom Papertom (sa čuvenog američkog MIT univerziteta), sa idejom da robotska ruka „vidi“ i pomera predmete. U Srbiji, jedan od originalnih eksponata Beogradske šake može da se vidi u Palati nauke, u ulici Kralja Milana br. 11 u Beogradu. |
Širok raspon primene
Uglavnom za specijalizovane namene, u medicini i zdravstvu se koristi više vrsta robota: u hirurgiji, u rehabilitaciji i protetici, u ciljanoj isporuci lekova (mikrorobotika), u dijagnostici, a posebno u dijagnostičko/terapijskoj endoskopiji. Prema primeni, medicinski roboti takođe mogu da se klasifikuju i kao roboti za hiruršku pomoć, modularni roboti, autonomni mobilni roboti (AMR), uslužni roboti, „društveni“ roboti.
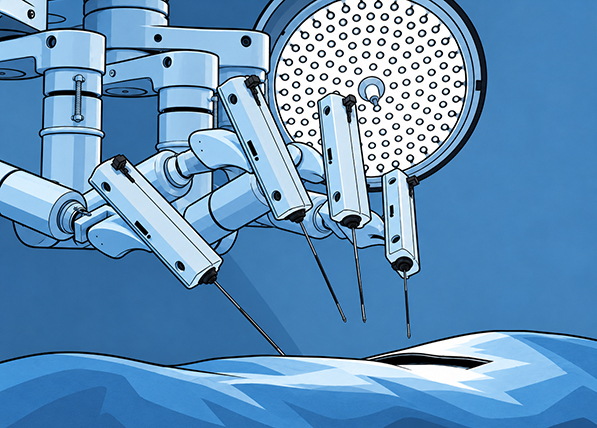
U robotski asistiranoj hirurgiji, za izvođenje složenih procedura hirurzi koriste takozvane robotske ruke, koje se u telo pacijenta uvode kroz najmanje moguće rezove, pri čemu robot „prevodi“ pokrete ruke hirurga u visoko precizne hirurške mikro-pokrete unutar tela.
U najsavremenijoj rehabilitaciji i protetici, „spoljni skeleti“ ili egzoskeleti (nosivi tehnološki/robotski uređaji dizajnirani da funkcioniše kao produžeci ljudskog tela) pomažu pacijentima da povrate pokretljivost nakon moždanih udara, povreda kičmene moždine, ili amputacija, i to tako što štite zglobove i/ili kičmu prenoseći težinu tereta na uređaj. U protetici se koriste i napredni bionički udovi - proteze kontrolisane pacijentovim umom - koje uz pomoć senzora prikupljaju električne signale iz pacijentovih mišića, ili čak mozak-računar interfejsa, kako bi pomogli u oponašanju prirodnog kretanja. U ove svrhe se koriste takozavni modularni roboti, koji unapređuju druge sisteme i mogu da se konfigurišu za obavljanje više funkcija, upravo za terapeutsku egzoskeletnu asistenciju i protetske robotske ruke i noge. Roboti opremljeni veštačkom inteligencijom i kamerama pritom mogu da prate pacijenta dok izvodi propisane vežbe, procenjujući pokrete u različitim položajima i prateći napredak pacijenta preciznije od ljudskog oka.
Mikrorobotika je oblast namenjena unapređivanju terapijskih procedura putem ciljane isporuke lekova - ona razvija sićušne robote koji se kreću kroz krvotok i direktno dostavljaju lekove do određenih organa, odnosno direktno ciljaju određena tumorska tkiva. Posebno se razvijaju i magnetni mikroboti, kojima se upravlja uz pomoć spoljašnjih magnetnih polja, s terapijskim ciljem da čiste plakom zapušene arterije ili da isporučuju lokalizovane hemoterapije.
Robotika je osmislila i manje invazivne načine za preglede i dijagnostiku telesnih šupljina, to jest neinvazivne varijante inače neprijatnih endoskopskih procedura. Reč je o kapsularnoj endoskopiji koja se izvodi uz pomoć kapsula za gutanje (gotovo uobičajene veličine medikamentnih kapsula) koje su opremljene mikroskopski sićušnom kamerom (PillCam); dok putuje kroz digestivni trakt, robotska kapsula pravi na hiljade radioloških slika koje se digitalno prikupljaju i potom pregledaju i analiziraju.
Uz sve ove medicinske/kliničke namene, robotika se u zdravstvu primenjuje i u nemedicinske svrhe, pre svega logistički i za dezinfekciju. U mnogim bolnica u svetu, u primeni su autonomni mobilni roboti (AMR) koji se „samostalno“ kreću po bolničkim hodnicima kako bi dostavljali lekove, laboratorijske uzorke ili posteljinu, omogućavajući medicinskim sestrama/negovateljima da se posvete pacijentima. Servisni roboti namenjeni čišćenju i dezinfekciji (UV-C svetlom, vodonik-peroksidom, filtracijom vazduha…), bolesničke sobe i operacione sale dezinfekuju bez upotrebe jakih hemikalija. Obavljanjem ovih rutinskih logističkih zadataka, uslužni (servisni) roboti zdravstvenim radnicima olakšavaju svakodnevni radni teret, pri čemu roboti koji funkcionišu potpuno autonomno mogu i da šalju izveštaje o obavljenim zadacima.
Socijalni (društveni) roboti – tzv. „prijateljski“ AMR - mogu direktno da komuniciraju sa pacijentima, i obično su namenjeni zdravstvenim ustanovama za dugotrajnu negu, gde obezbeđuju socijalnu interakciju i praćenje. Oni mogu da podstiču pacijente da se pridržavaju režima lečenja, kao i da ih kognitivno angažuju, posebno one najstarije, pomažući im da ostanu budni i pozitivni, ili im pružajući podučavanje i ohrabrenje, a mogu da se koriste i za pružanje uputstava posetiocima.
Robotska hirurgija
Prvi robot korišćen u medicini je Artrobot, sistem kontrolisan glasom, koji je od 1983. godine pomagao u ortopedskim operacijama, pravilnim pozicioniranjem udova pacijenata. Za asistiranje u artroskopskoj hirurgiji razvio ga je tim stručnjaka u Vankuveru (Kanada) predvođen biomedicinskim inženjerom Dž. Mekjuenom. Ipak, kao prvi robot koji je direktno pomagao u nekoj hirurškoj proceduri na ljudskom pacijentu prepoznat je PUMA 560, koji je 1985. godine primenjen za precizno usmeravanje igle za biopsiju mozga pod CT vođenjem, tokom neurološke procedure izvedene u Memorial Medical centru u Kaliforniji, 11. aprila te godine. Potom je PUMA 560 „učestvovao“ i u prvoj robotskoj laparoskopskoj operaciji žučne kese, 1987. godine, da bi 1992. u operacionu salu ušao i ROBODOC, asistent u ortopedskim zamenama kukova, kao prvi aktivni robotski sistem odobren za tu oblast od strane Američke uprave za hranu i lekove, FDA (Food and Drug Administration)…
Ovi rani sistemi koji su tokom 1980-ih pružali hiruršku asistenciju zahvaljujući tehnologiji robotskih ruku, otvorili su put modernoj visokopreciznoj robotskoj hirurgiji. Tehnološki napredak u vidu primene veštačke inteligencije, „kompjuterskog vida“ i analize podataka (ispitivanja sirovih podataka s ciljem da se otkriju obrasci, trendovi i praktični uvidi u uzroke određenih pojava), usmerio je medicinsku robotiku prema razvoju specijalizovanih medicinskih uređaja, pritom proširujući njihove mogućnosti i na druge oblasti zdravstvene zaštite.
Hirurške procedure koje se izvode uz pomoć robotike uglavnom se svrstavaju u dve grupe: u ortopedske i u minimalno-invazivne operacije, pri čemu ove druge mahom obuhvataju histerektomije, prostatektomije i barijatrijske operacije, kao i druge procedure usmerene na meka tkiva, u gotovo svim oblastima medicine. Upotreba robotike i automatizacije se proteže i na istraživačke laboratorije, gde se ručni, ponavljajući i zadaci velikog obima automatizuju kako bi se tehničari i naučnici fokusirali na strateške istraživačke zadatke.
Pored atrtoskopskih operacija u ortopediji, robotski uređaji koriste se i u spinalnoj hirurgiji koja, početkom 21. veka, počinje sinergijski da kombinuje ortopedsku i neurološku specijalnost, u minimalno invazivnim operacijama na kičmenom stubu. Robotski sistemi se u svetu koriste u hirurgiji degenerativnih bolesti kičmenih pršljenova, korekciji deformiteta (skolioze npr.), nestabilnost kičme i uklanjanju tumora.
U opštoj i abdominalnoj hirurgiji, više od dve decenije se koristi već gotovo opšte poznati Da Vinči robotski sistem, koji hirurzima pruža napredni set instrumenata za izvođenje minimalno invazivnih operacija; vodeći instrumente uz pomoć konzole koja je sastavni deo sistema, Da Vinči prenosi pokrete ruku hirurga u realnom vremenu, to jest koristi instrumente poput ljudske ruke, ali sa većim opsegom pokreta, uz veoma uvećane 3D prikaze hirurškog područja. Ova dosad najrasprostranjenija i najpouzdanija robotska platforma, tokom proteklih 25 godina, je u svetu primenjena u više od sedam miliona složenih abdominalnih procedura, uključujući resekcije tumora (kolorektalnih, pankreasnih, želudačnih), operacije kile, kao i barijatrijske hirurške zahvate. Široko se koristi i u urologiji i ginekologiji, posebno u SAD, u radikalnim prostatektomijama i radikalnim cistektomijama. U ginekologiji, u kojoj robotski sistemi asistiraju pri operacijama još od 1999. robotika se koristi u hirurškom lečenju fibroida, endometrioze, benignih i malignih tumora (jajnika, materice), prolapsa materice, to jest za histerektomije (uklanjanje materice), miomektomije i biopsije limfnih čvorova. I pedijatrijske procedure se u određenim slučajevima unapređuju primenom robotike, s obzirom na to da manja veličina abdomena kod pedijatrijskih pacijenata ograničava vidno polje u većini uroloških procedura, te robotski hirurški sistemi omogućavaju hirurzima da prevaziđu ova ograničenja. Kod dece je najčešća robotski potpomognuta procedura pijeloplastika, hirurška rekonstrukciju uretera kojom se poboljšava protok urina iz bubrega u mokraćnu bešiku.
Krajem 2000-tih su u SAD izvedene i prve robotske transplantacije bubrega, a 2021. godine je tim u medicinskom centru Cedars-Sinai u Los Anđelesu (u Kaliforniji) obavio prvu robotsku transplantaciju pluća na svetu.
KONTROVERZE, NEDOUMICE, OGRANIČENJA |
Roboti su nesumnjivo dragoceni alati možda ponajviše u medicini i zdravstvu. Ali, njihova primena je i dalje suočena sa preprekama i pitanjima na koje se traže odgovori.
Kad je reč o troškovima primene i upravljanju promenama, jasno je da će robotske tehnologije doneti dugoročne uštede kroz efikasnost, ali početne investicije za nabavku robota i obuku osoblja mogle bi da budu prepreka. Takođe, novi digitalni sistemi zahtevaju opsežnu obuku i remete ustaljene tokove rada, a pri tom su u stalnom razvoju i inoviranju, što zahteva kontinuiranu obuku osoblja. Da bi se obezbedile optimalne koristi i koordinacija nege, robotska rešenja treba da budu besprekorno integrisana u sve tokove rada, posebno kod hirurških robota.
Postoje i bezbednosni rizici, uključujući i sajber bezbednost (bezbednost podataka). Interakcija između čoveka i robota je od vitalnog značaja zato što kvarovi sistema u zdravstvu mogu da imaju vrlo ozbiljne posledice po zdravlje i život. Testiranje i sertifikacija odabranih sistema, i implementacija bezbednosnih protokola, načini su da se na tom planu smanje rizici. Takođe, s obzirom na činjenicu da su robotski sistemi sve povezaniji (posebno u telehirurgiji), zaštita od hakerskih napada je obavezan deo regulative procesa rada.
Usvajanje robotike u zdravstvu otvara i etička pitanja o autonomiji robota, donošenju odluka u procesu dijagnostike i lečenja, privatnosti pacijenata i slično pa je uspostavljanje jasnih smernica i etičkih okvira od najvećeg značaja. Jedno od pitanja je i jednakost u nezi, to jest postoji zabrinutost da bi visokotehnološka rešenja u početku mogla da prošire jaz između vrhunskih (gradskih) bolnica i nedovoljno finansiranih (ruralnih) zdravstvenih centara.
S obzirom na činjenicu da se zbog svega navedenog može osnovano pretpostaviti da bi i pacijenti i zdravstveni radnici mogli da oklevaju sa korišćenjem robota, neophodno je da se kontinuirano gradi poverenje u robotska rešenja, kroz demonstracije i obuku. Kad je o kliničkom nadzoru reč, na snazi je konsenzus da su veštačka inteligencija i roboti pomoćni alati koji još ne mogu da budu zamena za prosuđivanje lekara/hirurga. |
U kardiohirurgiji, neki od hirurških zahvata na srcu potpomognutih robotikom jesu operacija atrijalnog septalnog defekta (ASD), operacija mitralnog zalistka i bajpas koronarne arterije. U torakalnoj (grudnoj) hirurgiji, robotska asistencija je sve rasprostranjenija u medijastinalnoj patologiji, plućnim bolestima i, u skorije vreme, u složenoj hirurgiji jednjaka. Jedan od sistema je i VATS (video-asistirana torakoskopska hirurgija).
U poslednjim decenijama, tehnološki prodori su otvorili put razvoju naprednih hirurških robotskih sistema koji su sposobni da uspešno obavljaju oftalmološke operacija, poput PRECEYES hirurškog sistema koji se koristi za vitreoretinalne operacije oka.
Prva uspešna robotski asistirana ORL operacija, kohlearna implantacija, izvedena je u švajcarskom Bernu, 2017. godine, a danas ima hirurških robota koji se koriste u različitim fazama kohlearne implantacije (bušenje kroz mastoidnu kost, pristup unutrašnjem uhu, umetanje elektrode u kohleu). Sličan trend je i u oblasti stomatologije/ortodoncije, što su oblasti u kojima robotski sistemi uspešno izvode složene operacije ugradnje implantata, koristeći napredne algoritme i 3D podatke za planiranje, omogućavajući izuzetnu preciznost u pozicioniranju implantata.
Sadašnjost i budućnost
Primena robotike u medicini ima za rezultat tri velika kvalitativna pomaka: unapređenje minimalno invazivne hirurgije, uvođenje hirurgije na daljinu, i hirurgije bez prisustva čoveka.
Minimalno-invazivna hirurgija nudi brojne prednosti u poređenju sa otvorenim operacijama, uključujući znatno manju operativnu traumu telesnih tkiva, manje ožiljke i smanjen rizik od infekcija, što za pacijenta znači smanjen postoperativni bol, brži oporavak i kraći boravak u bolnici. Zahvaljujući primeni robotike, minimalno invazivne operacije se izvode sa velikom preciznošću, kroz manje rezove i generalno povećanu minijaturizaciju.
Sa napredovanjem tehnologija kontrole kretanja, savremena medicinska robotika je povećala artikulaciju van granica normalne manipulacije ljudskom rukom I, uz trodimenzionalno uvećanje prikaza operativnog polja, veoma je doprinela poboljšanju ergonomije u hirurgiji. Roboti za hiruršku asistenciju postali su precizniji, a takozvani „kompjuterski vid“ im je omogućio da razlikuju i vrste tkiva, što hirurzima pomaže da izbegnu opasnost povrede nerava i/ili mišića tokom operacija. Pored toga, mogućnost deljenja video prenosa iz operacione sale na druge lokacije, bez obzira na daljinu,
omogućava hirurzima da koriste konsultacije sa kolegama, što znači da u hirurškoj proceduri može da učestvuje tim najboljih i najiskusnijih hirurga. S tim u vezi je značajna i činjenica da robotika ima sve veću ulogu u obrazovanju i obuci hirurga, zahvaljujući simulacionim platformama (virtuelna stvarnost). Koristeći robotske kontrole, u virtuelnom okruženju, hirurzi mogu da vežbaju procedure i usavršavaju svoje veštine.
|
Sve zajedno, primena robotike u medicini i zdravstvu omogućava visok nivo nege pacijenata, efikasniju kliničku praksu (uključujući i inteligentnu terapiju i efikasnije praćenje hronično obolelih pacijenata), kao i podsticanje društvenog angažovanja starijih pacijenata. Pored toga, roboti smanjuju radno opterećenje hirurga, medicinskih sestara i drugih negovatelja, te oni pacijentima mogu da ponude više empatije i ljudske interakcije, što je ključni faktor za dugoročno blagostanje ne samo pacijenta već i svih zaposlenih. Štaviše, zahvaljujući nemedicinskim robotima u zdravstvu, primena robotike može da doprinese većoj opštoj zdravstvenoj bezbednosti u kliničkom okruženju, gde je izloženost patogenima rizična i po pacijente i po zdravstvene radnike. Zahvaljujući robotima za čišćenje i dezinfekciju, i robotima za transport zaliha i posteljine, izloženost patogenima se ograničava, što istovremeno može da pomogne i u smanjenju bolničkih infekcija.
Gledano u budućnost, može se reći da medicinska robotika već doživljava pravu „eksploziju inovativnosti“, i globalno je tržište vredno više desetina milijardi dolara. Inteligentni robotski sistemi u svetu su već standard u hirurgiji, poput sistema Da Vinči (u urologiji i ginekologiji), koji odnedavno ima odobrenje FDA i za određene kardiološke procedure, ili Strajkerovog Mako sistema, koji se u ortopediji primenjuje u artroskopijama kolena i kuka. Glavni takmac Da Vinčiju je robotski hirurški sistem Versius, koji je dizajnirala i proizvodi britanska kompanija CMR Surgical, za koji se tvrdi da je fleksibilniji i da ima raznovrsniju radnu ponudu.
I telehirurgija (daljinska hirurgija) je već izašla iz eksperimentalne faze. Sistemi kao što je „SSi Mantra“ sada obavljaju na desetine međubolničkih telehirurgija na velikim udaljenostima (između gradova u Indiji, na primer). Sistem je razvio dr Sudhir Šrivastav, indijski kardiohirurg, svetski poznat u robotskoj hirurgiji, kome je jedan od glavnih ciljeva bio i da „demokratizuje“ robotsku hirurgiju dizajniranjem sistema pristupačnijeg i siromašnijim društvima. Sredinom oktobra prošle godine, i u našoj zemlji je po prvi put izvedena robotski asistirana telehirurška intervencija, istovremeno i prva u našem regionu; tokom te „operacije na daljinu“, tim stručnjaka je upravljao hirurškim robotom u Univerzitetskom kliničkom centru Srbije, izvodeći operaciju nad pacijentom koji se nalazio u Belgiji.
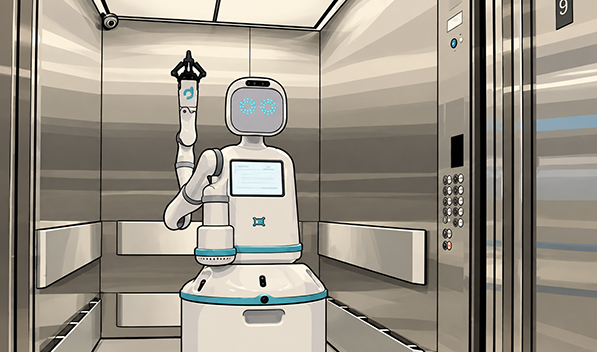
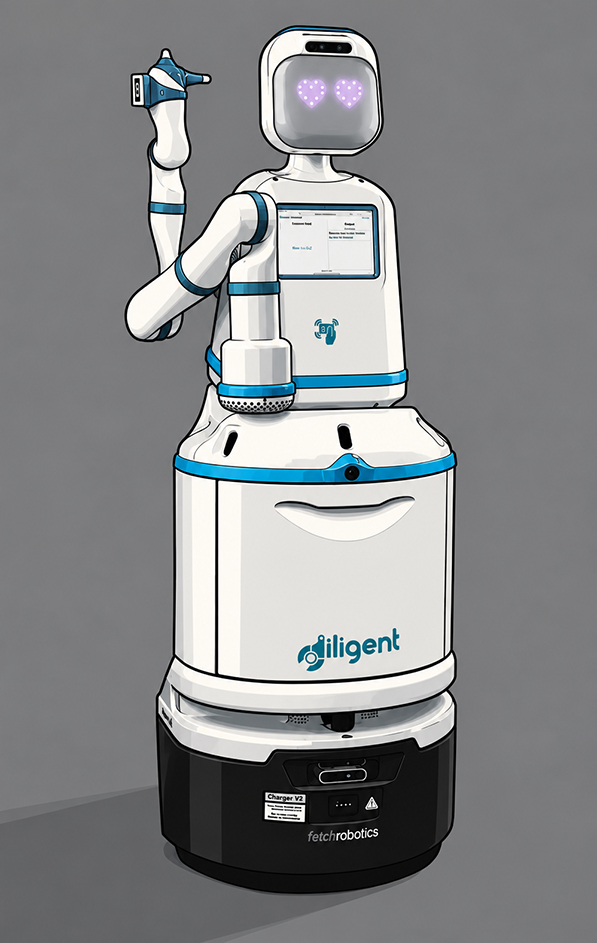
Logistički i uslužni roboti kao što su Moxi roboti uobičajena su pojava u mnogim bolnicama u svetu, gde obavljaju zadatke „donošenja i nošenja“ (dostavljanje lekova, posteljine, laboratorijskih uzoraka…). Moxi je autonomni mobilni robot zasnovan na veštačkoj inteligenciji, osposobljen između ostalog da tokom rada u bolnici „samostalno“ koristi i bolničke liftove.
MASKOVA NEUROHIRURŠKA ROBOTIKA |
Već nakon prve primene robota (PUMA 560) u biopsiji moždanog tkiva, 1985. u SAD, neurohirurg Donald Jang, koji je izvodio biopsiju, ocenio je da će hirurška upotreba robotske ruke najveći uticaj imati na lečenje tumora duboko u mozgu i moždanom stablu, zato što su to veoma delikatne operacije čiji uspeh zavisi od brzine, stabilnosti i preciznosti hirurške ruke.
Jangovo predviđanje potvrđuje neurotehnološka kompanije Neuralink, koju je za operacije mozga pomognute robotikom osnovao američki inovator/milijarder Ilon Mask. Neuralink treba da realizuje dugoročnu Maskovu viziju o „simbiozi čoveka sa veštačkom inteligencijom“, pri čemu je trenutni fokus na implantiranju specijalnog čipa koji pomaže obnavljanje funkcionalnosti i autonomije kod obolelih od paralize i ALS (amiotrofične lateralne skleroze), kao i kod osoba sa povredama kičmene moždine. Uređaj koji se u te svrhe implantira, nazvan N1, veličine je novčića, postavlja se u ravni sa lobanjom i prekriva se skalpom, što ga čini kozmetički nevidljivim. Napaja se malom baterijom koja se puni induktivno, preko prilagođene kape ili trake za glavu.
Centralni deo ovog projekta nije samo čip koji se „ugrađuje“ u mozak već i hirurški robot dizajniran za izvođenje implantacije. S obzirom na to da se (ljudski) mozak blago pomera sa svakim otkucajem srca i udahom, i budući da su njegovi krvni sudovi mikroskopski mali, ljudska ruka je previše „nespretna“ da bi ubacila niti N1 bez nanošenja značajne štete. Robot je, međutim, opremljen iglom tanjom od ljudske dlake, veličine oko 10-15 mikrona), koja posredstvom 64 niti (postavljene sa velikom preciznošću, odnosno odstupanjem manjim od 100 mikrona), ubacuje 1.024 elektrode čipa. Neuralink je prošle godine nadogradio robota, tako da jednu nit može da ubaci za samo 1,5 sekundi, što omogućava da se kompletna procedura implantacije obavi za nekoliko minuta.
Od početka ove godine, projekat je, prema Maskovoj najavi, prešao u fazu „velikog obima“, s ciljem prelaska na gotovo potpuno automatizovane procedure. Jedno od najznačajnijih ažuriranja je novi „pojednostavljeni“ postupak, kojim robot može direktno da ubaci niti kroz duru (čvrstu spoljašnju membranu mozga) bez potrebe za hirurškim ljuštenjem ili uklanjanjem njenog dela. Krajnji cilj je „ambulantna operacija“, to jest operacija mozga poput LASIK operacije oka - postupak koji bi trajao kraće od jednog sata, koji ne bi zahtevao opštu anesteziju i koji bi pacijentu omogućio da napusti bolnicu istog dana.
Od marta do juna 2026, implant je primilo oko 20 učesnika širom sveta (u SAD, Kanadi i Velikoj Britaniji). Prvi pacijent, Noland Arbo, Neuralink čip koristi već više od dve godine: N1 mu omogućava da, kontrolisanjem kursora na računaru, igra kompjuterske igrice, ali pre svega upravlja robotskim rukama koje mu pomažu da se hrani i da obavlja druge svakodnevne poslove… |
Doprinos veštačke inteligencije
Uz primenu kompjuterskog vida, analize podataka, mašinskog učenja i drugih savremenih tehnologija, to jest uz primenu veštačke inteligencije koja je u srži ovih promena, medicinska robotika evoluira ka još većoj efikasnosti i preciznosti, ali pre svega ka autonomnosti.
Autonomnost robotskih uređaja bi, kako se očekuje, mogla da pomogne i u rešavanju nekih od najvećih izazova u zdravstvu, kao što je nedostatak (ne)medicinskih kadrova, ali zasad, postoji niz razloga zašto to još nije slučaj. Među njima su i neka etička i pravna pitanja: na primer, ko će biti odgovoran kada autonomni robot napravi grešku? Finansijski razlozi takođe, s obzirom na to da su i troškovi razvoja današnjih neautonomnih medicinskih robota već među najvišim u zdravstvu/medicini. Ipak, ključna ograničenja su i dalje tehnološkog karaktera: postojeće tehnike u autonomnoj robotici dobro funkcionišu u strukturisanim procesima koji mogu precizno da se modeluju, ali medicina ima zadatak da rešava tipično veoma složene probleme i pitanja. Manipulacija mekim tkivom je, na primer, veoma komplikovana za modelovanje, zbog mogućih velikih varijacija u anatomiji i stanju pacijenata, pri čemu i lekarske procene o tome takođe mogu da se menjaju… Postojeća „eksplozija“ u razvoju velikih jezičkih modela (LLM - Large Language Models), kao što je ChatGPT na primer, i modela vizuelno-jezičkih sistema (VLM - Vision language models), sugeriše da ulazimo u novu eru u kojoj ni složenost medicinskih primena više neće biti ograničenje za postizanje robotske autonomije.
Zahvaljujući pomenutim sistemima - ključnim za prelazak sa robota koji rade po unapred definisanim putanjama, na inteligentnije sisteme sa autonomnim razumevanjem i delovanjem u nepredvidivim okruženjima - medicinska robotika će se preusmeravati sa glomaznih hirurških mašina i teleoperativnih alata ka visoko integrisanim sistemima vođenim veštačkom inteligencijom, praktično „inteligentnim partnerima“ u kliničkom radu. Njen razvojni fokus će biti pomeren sa puke preciznosti ka autonomiji, daljinskom pristupu i intervencijama na molekularnom nivou.
Narednu deceniju će, na tom planu, definisati minijaturizacija i sve veća personalizacija. Na primer, pasivne „nosače“ lekova unutar tela pacijenta zameniće „mehanički-risponsivne“ jedinice koje će moći da „osećaju“ fizičke procese u telu i da lekove oslobađaju tek kad dođu do određenog tumora ili do tkiva zahvaćenog upalnim procesom. Istraživanja se kreću i ka integraciji živih ćelija sa sintetičkim robotskim komponentama, za primenu u regenerativnoj medicini, koji će biti osposobljeni da bukvalno „grade“ tkivo iznutra (bio-hibridni roboti). Takođe, vizija je da će lekari, i pre izvođenja robotske operacije, korišćenjem veštačke inteligencije moći da kreiraju „digitalnog blizanca“ određenog specifičnog organa, da bi unapred simulirali proceduru i predvideli komplikacije čak i pre nego što naprave prvi hirurški rez.
Veštačka inteligencija integrisana u hiruršku robotiku fokus je preusmerila sa jednostavnih robotskih izvršavanja zadataka na robotsku analizu podataka tokom operacije s ciljem da se eventualne hirurške komplikacije predviđaju, ublažavaju i sprečavaju.
Najnovija generacija robota, kao što je na primer Da Vinči 5, ima znatno povećanu računarsku snagu, gotovo 10.000 puta veću od ranijih modela, i opremljena je softverom za „uvid u hiruršku intervenciju u realnom vremenu“: dok hirurg radi, veštačka inteligencija analizira tekući video prenos, pritom „uviđajući“ razliku između različitih vrsta tkiva (tumora, u odnosu na nerv ili krvni sud, na primer); ukoliko hirurg pomeri instrument prema „zoni zabranjenog pristupa“ - arteriji skrivenoj iza masnog tkiva - veštačka inteligencija može da istakne alarm na monitoru, ili da pruži haptičku povratnu informaciju kako bi sprečila slučajno presecanje velikog krvnog suda.
Takođe, veštačka inteligencija omogućava „prediktivnu analitiku“ za praćenje vitalnih znakova pacijenta. Ako se ima u vidu da je jedna od najopasnijih intraoperativnih komplikacija nagli pad krvnog pritiska kod pacijenta, što može da dovede do oštećenja organa ili do moždanog udara, veoma je značajno što „prediktivna analitika“ ne samo što može da upozori na nizak pritisak već i da analizira suptilne obrasce u srčanoj frekvenciji i protoku, to jest da hipotenziju predvidi i do 15 minuta pre nego što će se dogoditi. Anesteziolozima ovo omogućava da deluju proaktivno i spreče komplikacije. Štaviše, mnoge bolnice danas koriste multimedijske platforme poput Intuitive Hub, koja omogućava automatsko snimanje, čuvanje i uređivanje video zapisa, slike i zvuka iz hiljada i hiljada hirurških intervencija potpomognutih Da Vinči robotom. Omogućavajući upravljanje vizuelnim i drugim podacima iz tih video zapisa, ova platforma hirurzima obezbeđuje saradnju, obuku i edukaciju, i praktično je visokotehnološki „kopilot“ u hirurškoj proceduri, koji se bavi praćenjem obimnih podataka, omogućavajući hirurgu da se fokusira na složeno donošenje odluka.
Gordana Tomljenović
Kompletni tekstove sa slikama i prilozima potražite u magazinu
"PLANETA" - štampano izdanje ili u ON LINE prodaji Elektronskog izdanja
"Novinarnica"
|